Commandé les jours ouvrables avant 14:00 = expédié le jour même. 30 jours pour changer d’avis 1 an de garantie

Schéma de câblage et exemple de code

Voici comment connecter le Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm à un Arduino UNO ou à un ESP32, avec un exemple de sketch que tu peux téléverser directement.

Mesure de distance Time-of-Flight VL53L1X

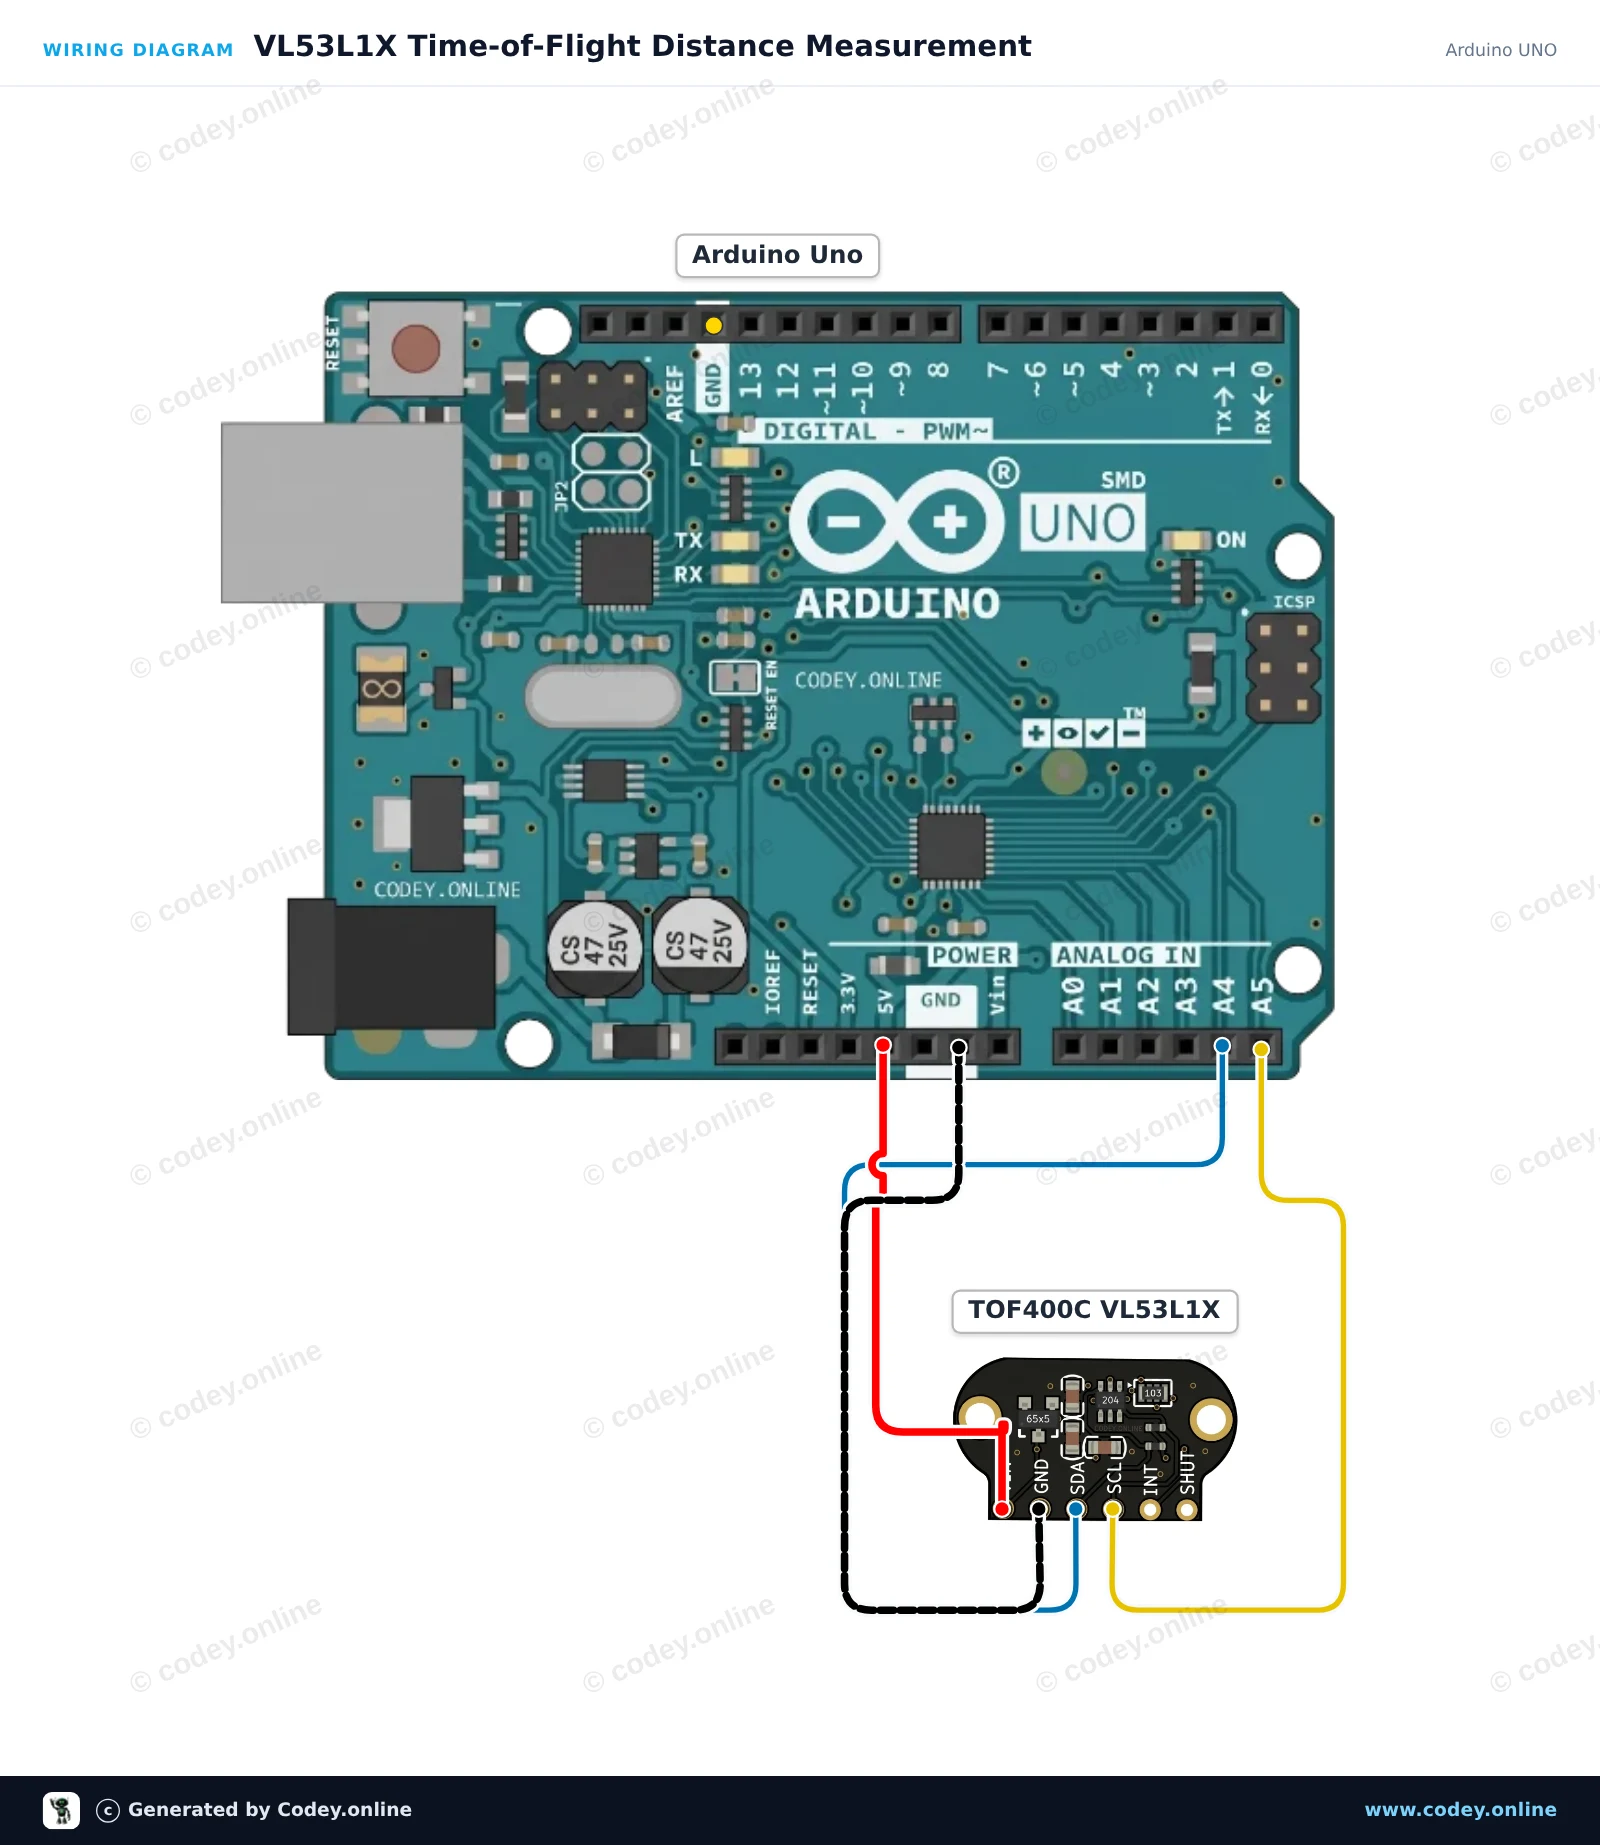
Connectez le capteur Time-of-Flight TOF400C VL53L1X à votre Arduino Uno en utilisant I2C. Le sketch initialise le capteur en mode long-distance (jusqu'à 4 mètres) et mesure en continu la distance avec une précision au millimètre. Ouvrez le Moniteur série à 115200 baud pour afficher les mesures de distance en temps réel.

Schéma de câblage : Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm sur un Arduino UNO
Schéma de câblage · Cliquez pour agrandir
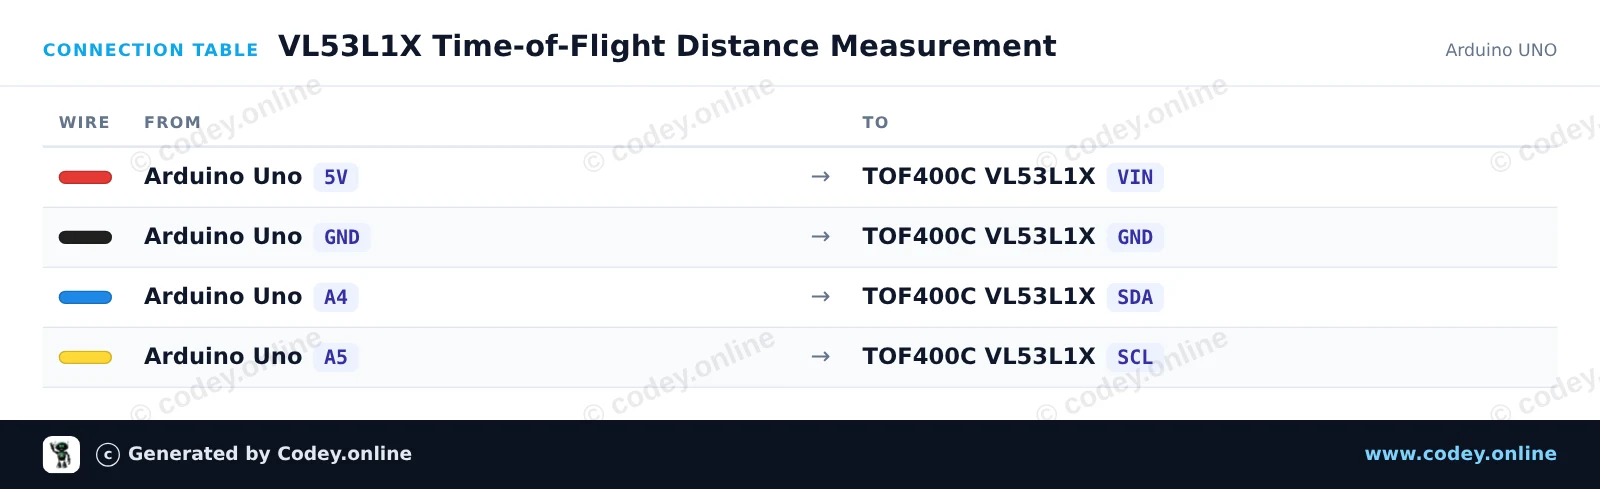
Tableau de câblage : Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm sur un Arduino UNO
Tableau de câblage · Cliquez pour agrandir
VL53L1X_Time_of_Flight_Distance_Measurem.ino · compilé et testé
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}

Bibliothèques nécessaires : VL53L1X 1.3.1

Wiring diagram and example code generated by Codey.online — https://www.codey.online

VL53L1X Mètre de distance Time-of-Flight

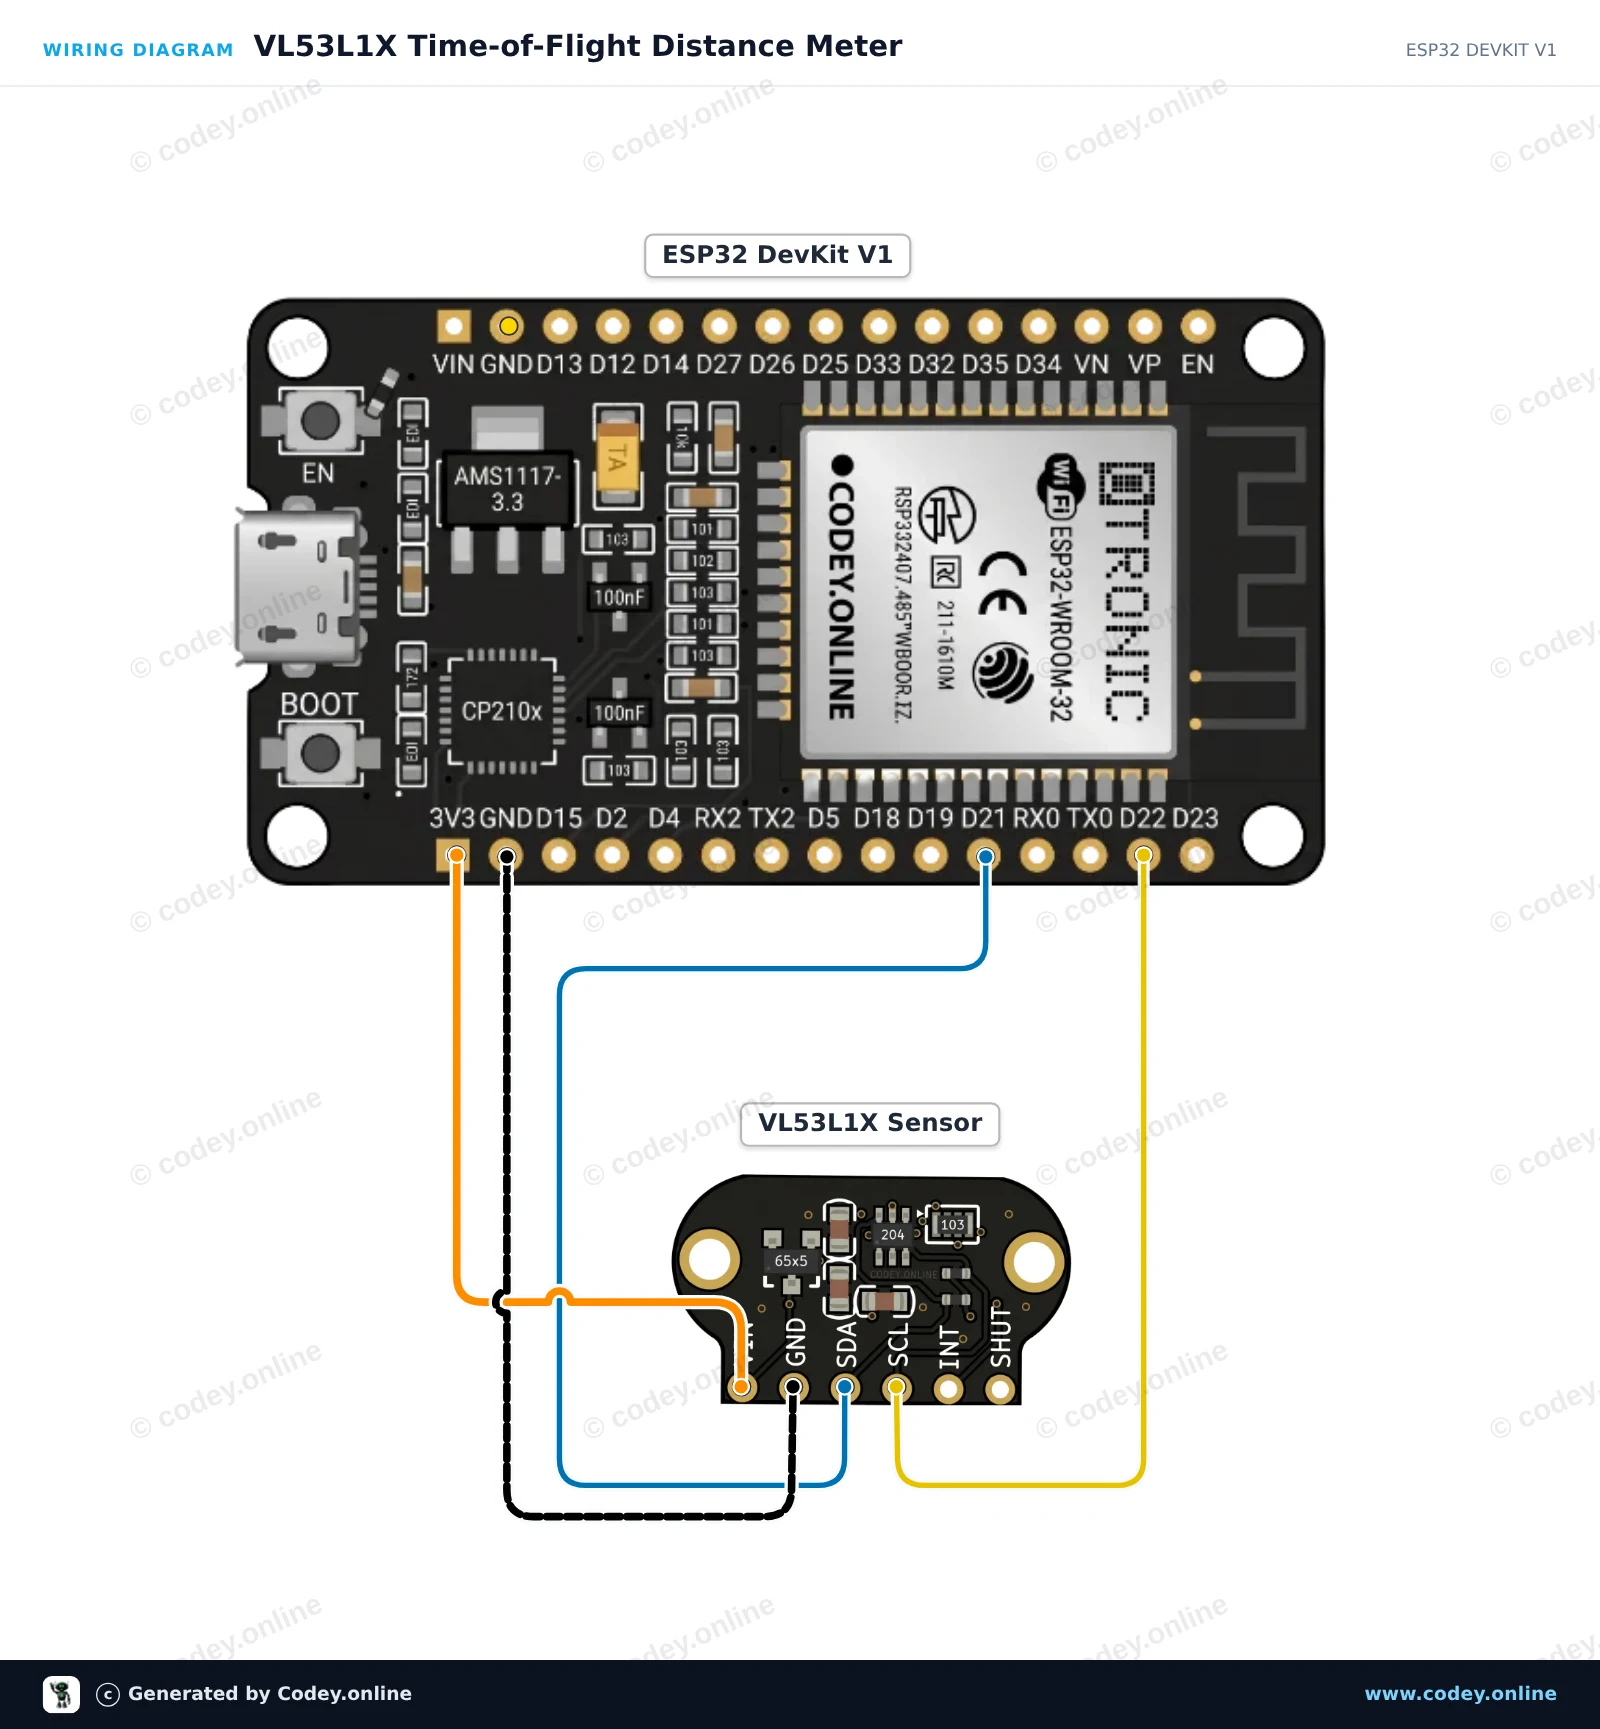
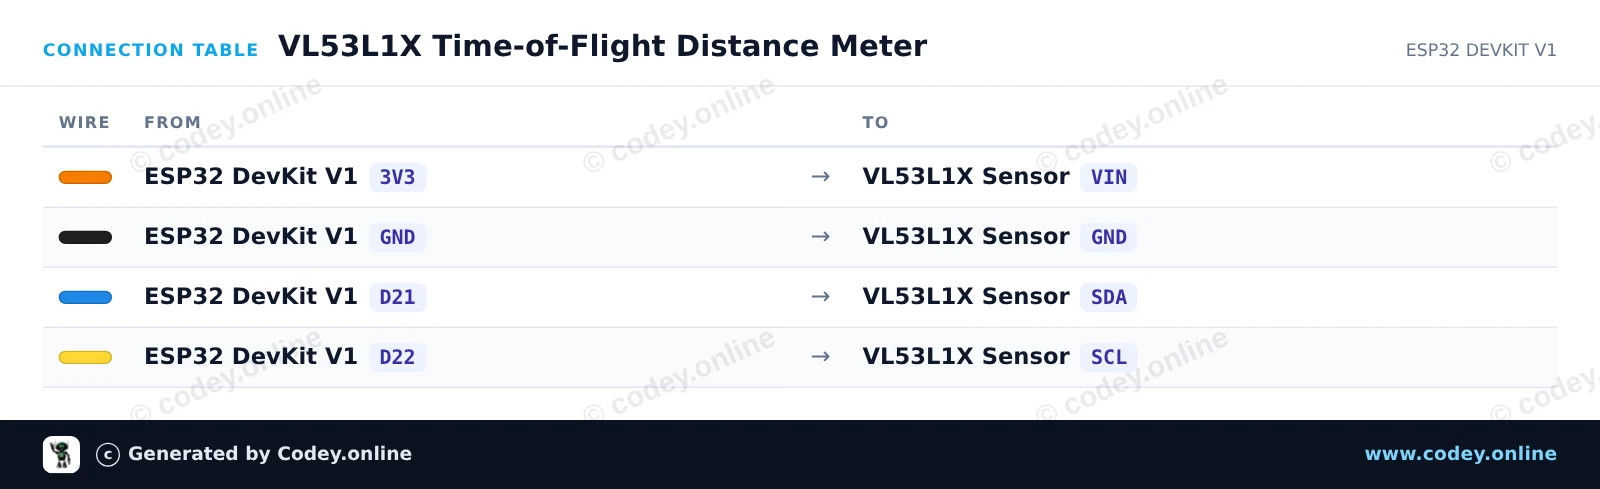
Ce circuit relie un capteur laser time-of-flight VL53L1X à l’ESP32 via I2C pour mesurer des distances de 4 cm à 400 cm. Ouvrez le Serial Monitor à 115200 baud pour afficher les mesures de distance en temps réel en millimètres.

Schéma de câblage : Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm sur un ESP32 DevKit V1
Schéma de câblage · Cliquez pour agrandir
Tableau de câblage : Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm sur un ESP32 DevKit V1
Tableau de câblage · Cliquez pour agrandir
VL53L1X_Time_of_Flight_Distance_Meter.ino · compilé et testé
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}

Bibliothèques nécessaires : VL53L1X 1.3.1

Wiring diagram and example code generated by Codey.online — https://www.codey.online

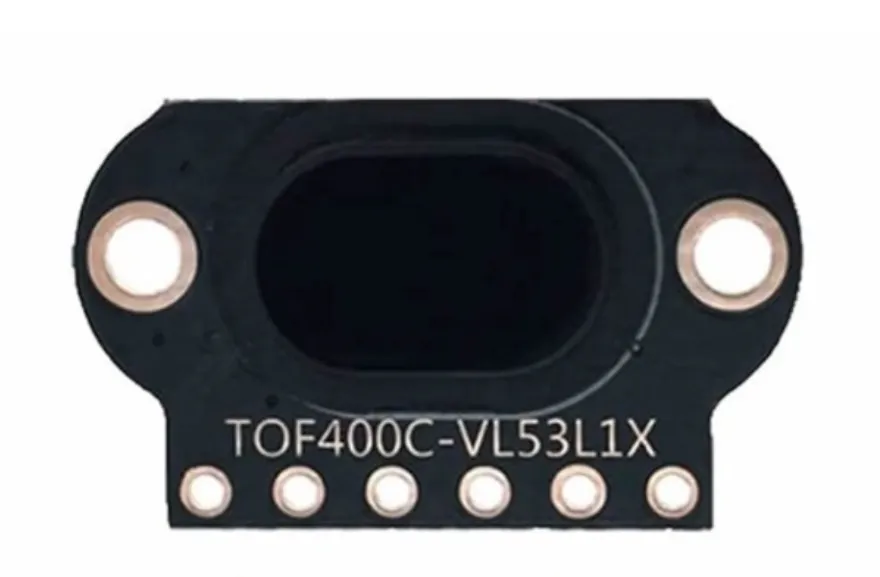
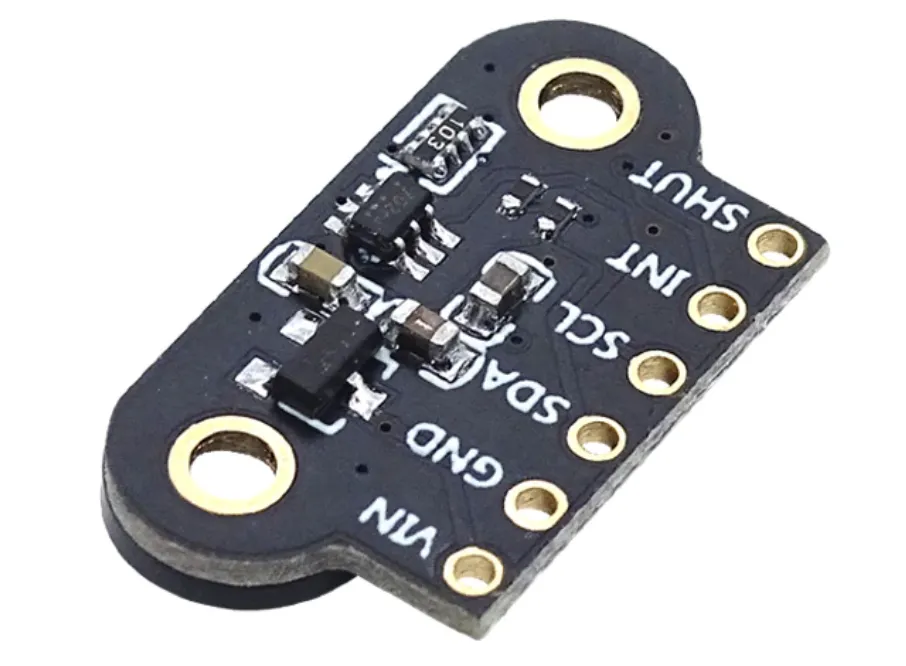
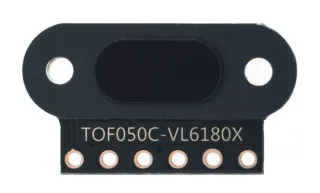
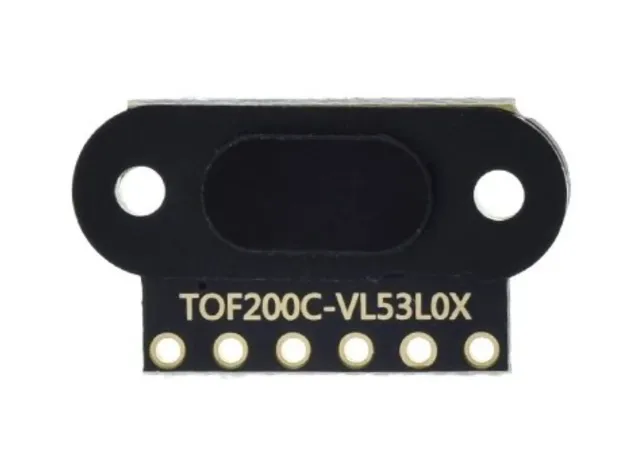
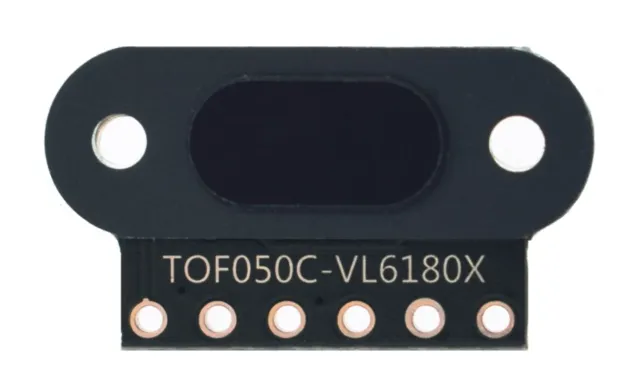
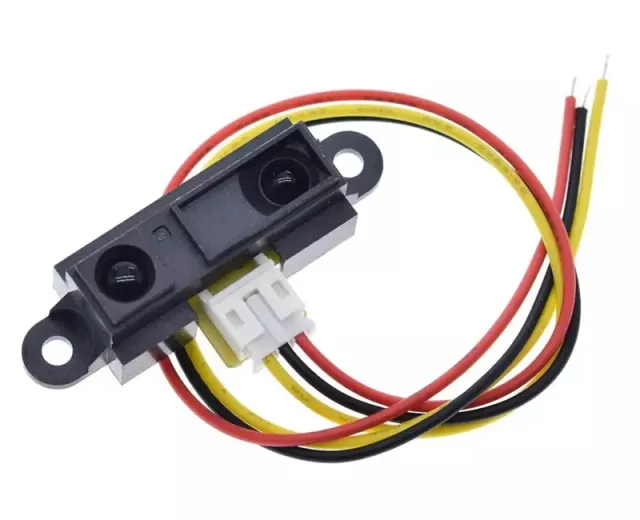
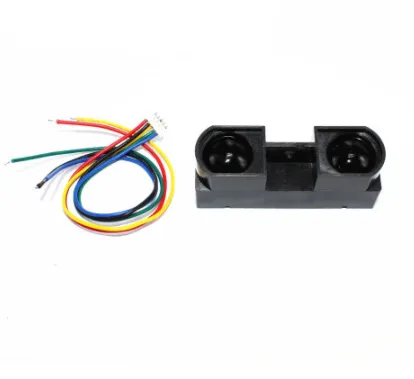
Capteur de distance TOF400C-VL53L1X Time-Of-Flight 4-400cm

Module mini capteur de distance laser avec une précision de 1mm et une grande portée.

Modèle: TOF400C-VL53L1X
Tension: 3V à 5 V
Consommation de courant: 40 mA (max)
Distance: 4cm à 400cm

Connexions:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT


Communication: le protocole de communication I2C (entièrement compatible avec un système 3-5 v)

Convient pour Arduino, ESP8266 et ESP32. 

Plusieurs capteurs sur 1 ligne I2C sont possibles car les capteurs peuvent recevoir un adresse I2C par logiciel.

Le capteur laser Time Of Flight TOF400C-VL53L1X est un capteur très précis et fiable qui peut être utilisé pour un large éventail d'applications, notamment la mesure de distance, la détection de mouvement et la navigation.

L’un des principaux avantages de ce capteur est sa précision. Le capteur utilise la technologie laser pour mesurer la distance jusqu’à un objet, ce qui lui permet d’offrir un résultat bien plus précis qu’un capteur infrarouge par exemple. Cela rend le capteur adapté, par exemple, à une utilisation dans les drones, l’automatisation industrielle et les robots.

De plus, le capteur est aussi très simple à utiliser. Il est compatible avec un large éventail de plateformes de microcontrôleurs, notamment Arduino, Raspberry Pi et STM32, et de nombreux exemples et bibliothèques sont disponibles pour vous aider à intégrer le capteur dans votre projet.

Enfin, le capteur est aussi très petit et léger, ce qui facilite son intégration dans un large éventail d’applications. Les 2 trous de vis permettent également de fixer ce capteur très facilement et solidement.

Dimensions
Longueur: 1,3cm
Largeur: 1,04cm
Hauteur: 0,32cm

  • Capteur de distance laser
  • Précision de 1 mm
  • Portée de 4-400 cm
  • 6 connexions

Pourquoi choisir ce produit ?

  • Très précis – Mesure la distance avec une précision de 1 mm.
  • Grande portée – Mesure des distances de 4 à 400 cm.
  • Intégration facile – Compatible avec Arduino, Raspberry Pi et STM32.
  • Plusieurs capteurs – Plusieurs capteurs possibles sur une seule ligne I2C.
  • Format compact – Petit et léger, facile à intégrer.
  • Fixation solide – Deux trous de vis pour un montage solide.
Spécifications
Dimensions1,3 cm x 1,04 cm x 0,32 cm
InterfaceI2C
Convient pourArduino, ESP8266 et ESP32
Consommation électrique40 mA
ModèleTOF400C-VL53L1X
Distance4 cm à 400 cm

Avis

★★★★★ 5,0/5 1 avis
  • ★★★★★Joep KievitsAchat vérifié

    Portée de 4 mètres !

Rédiger un avis
Votre note

Livraison & retours

Livraison

  • Colis avec suivi€ 6,353 jours ouvrés
  • Colis avec suivi€ 8,053 jours ouvrés
  • Colis avec suivi€ 9,153 jours ouvrés
  • Colis avec suivi€ 10,153 jours ouvrés
Tout sur la livraison

Retours

Pas satisfait ? Tu as 30 jours après réception pour renvoyer le produit.

Tout sur les retours

Récemment consultés