Commandé les jours ouvrables avant 14:00 = expédié le jour même. 30 jours pour changer d’avis 1 an de garantie

Schéma de câblage et exemple de code

Voici comment connecter le Module de pilote de moteur TB6612FNG pour Arduino à un Arduino UNO ou à un ESP32, avec un exemple de sketch que tu peux téléverser directement.

Commande du driver de moteur double TB6612FNG

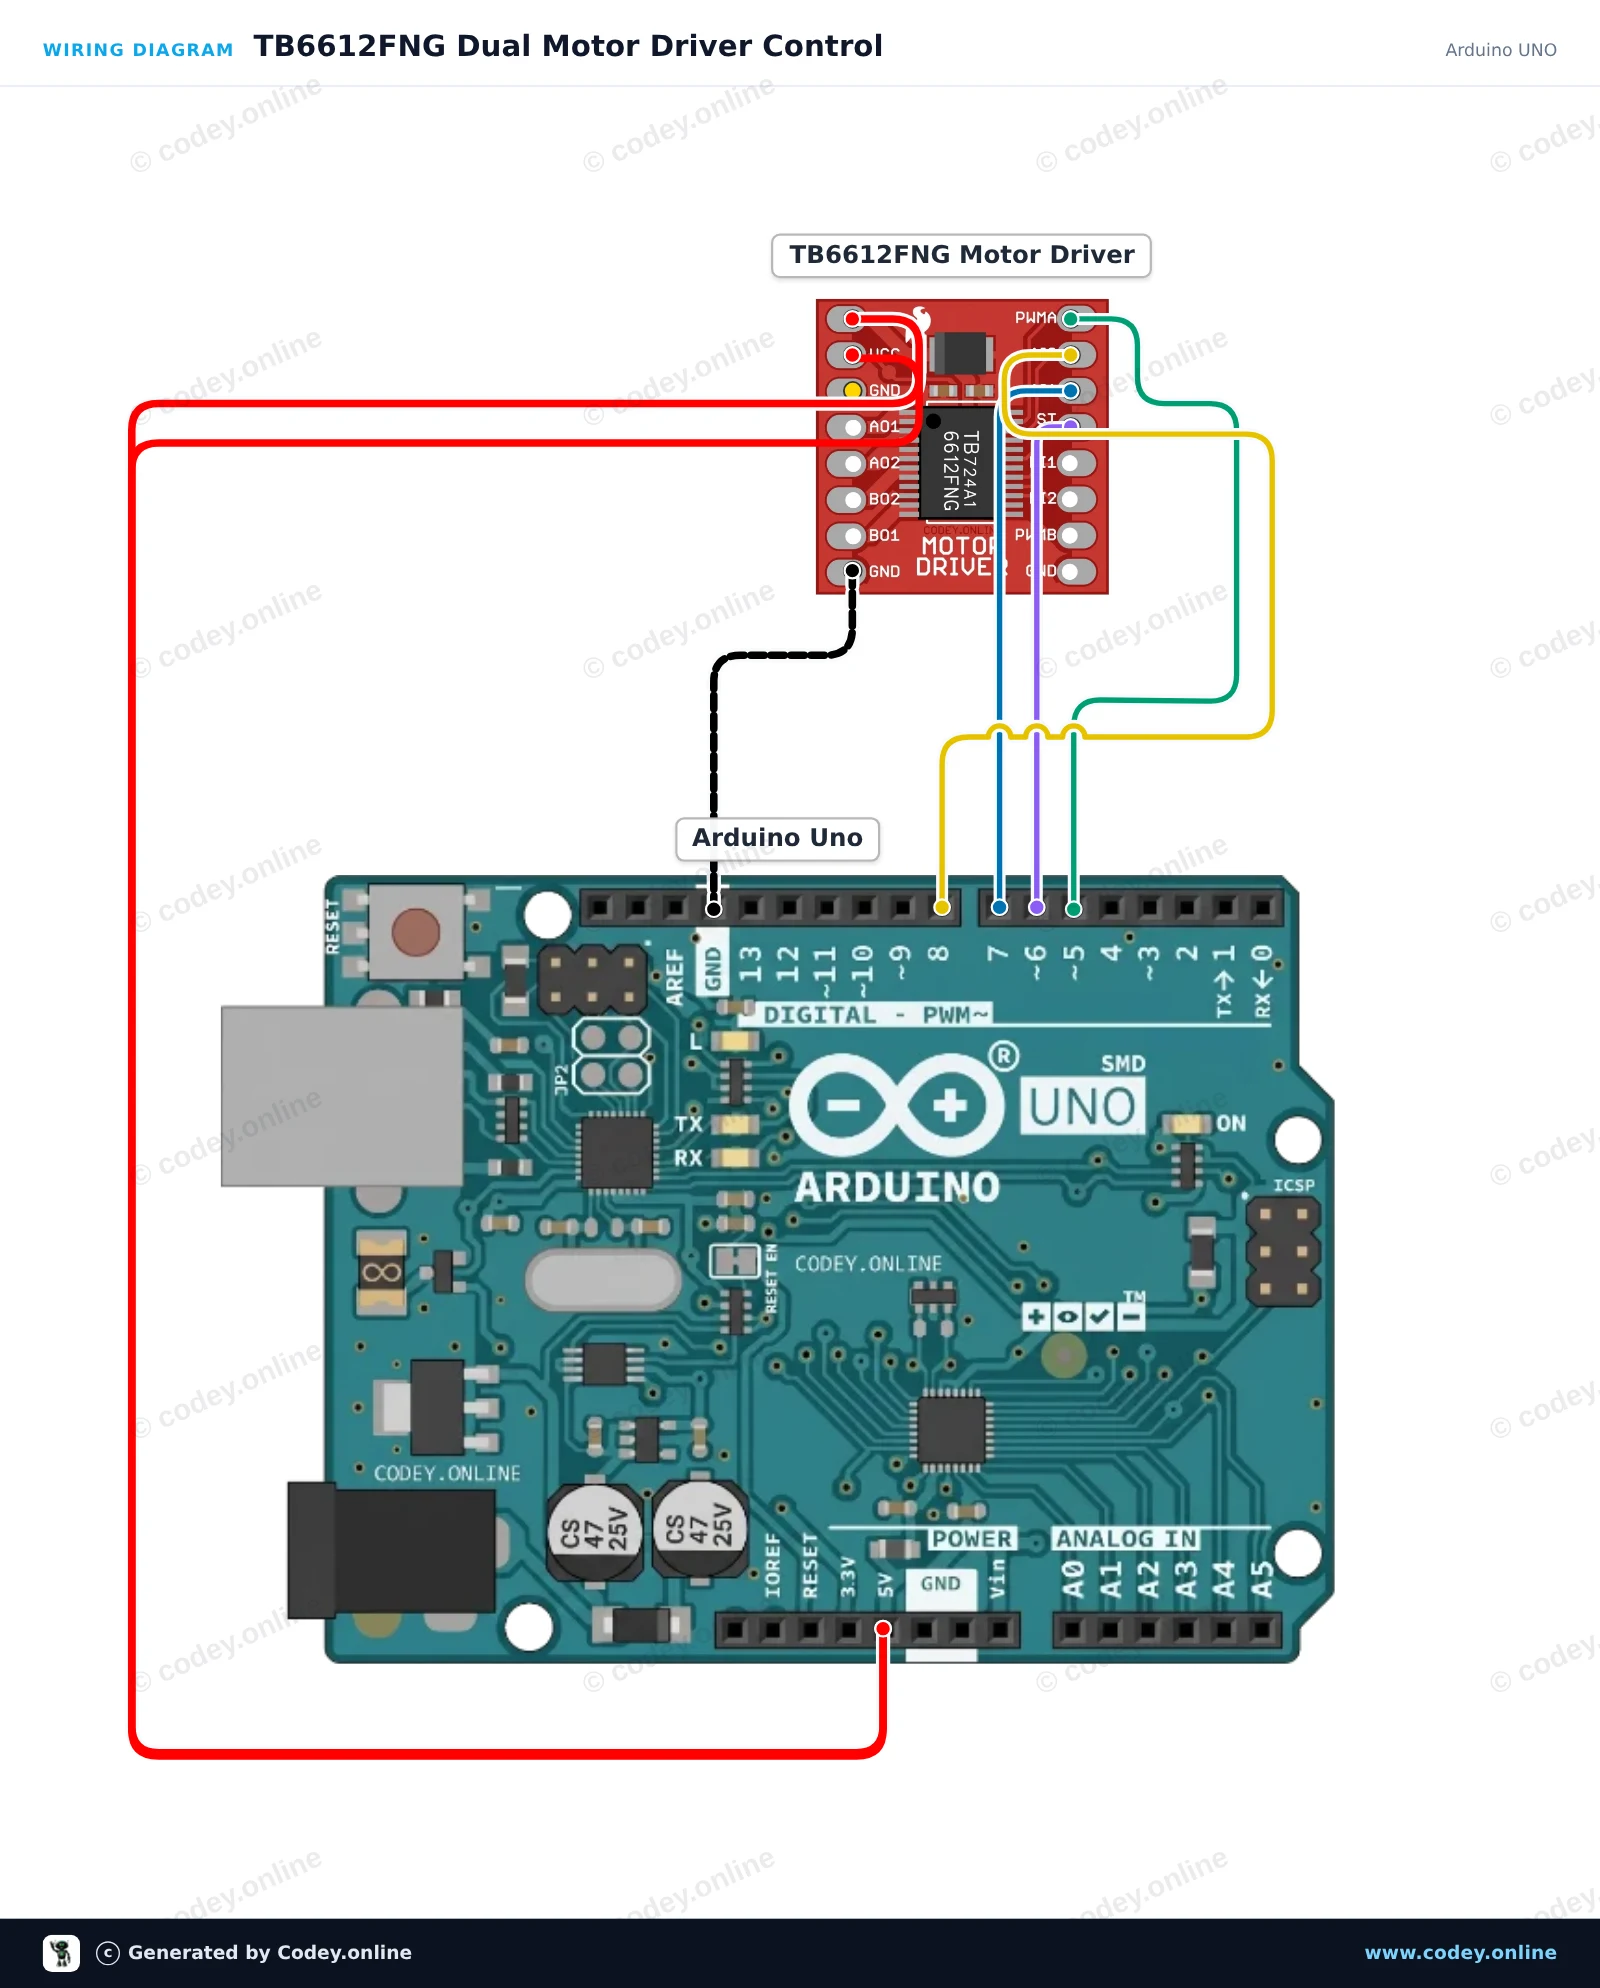
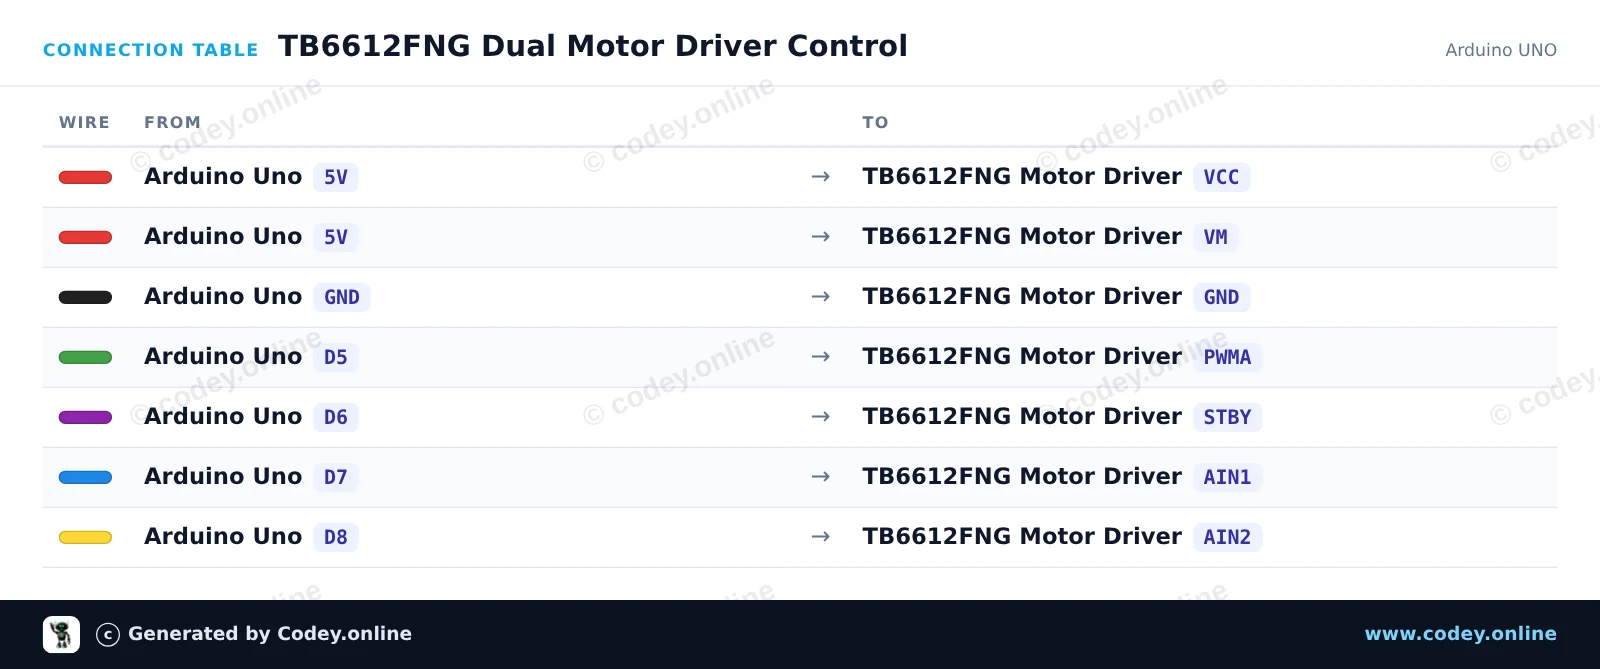
Ce projet commande un canal de moteur DC à l’aide du driver double pont en H TB6612FNG. Le sketch active le driver via la broche standby et fait alterner le moteur en marche avant, à l’arrêt et en marche arrière avec un contrôle de vitesse PWM. Ouvrez le Serial Monitor à 115200 baud pour observer l’état de fonctionnement.

Schéma de câblage : Module de pilote de moteur TB6612FNG pour Arduino sur un Arduino UNO
Schéma de câblage · Cliquez pour agrandir
Tableau de câblage : Module de pilote de moteur TB6612FNG pour Arduino sur un Arduino UNO
Tableau de câblage · Cliquez pour agrandir
TB6612FNG_Dual_Motor_Driver_Control.ino · compilé et testé
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

Driver de moteur TB6612FNG avec ESP32

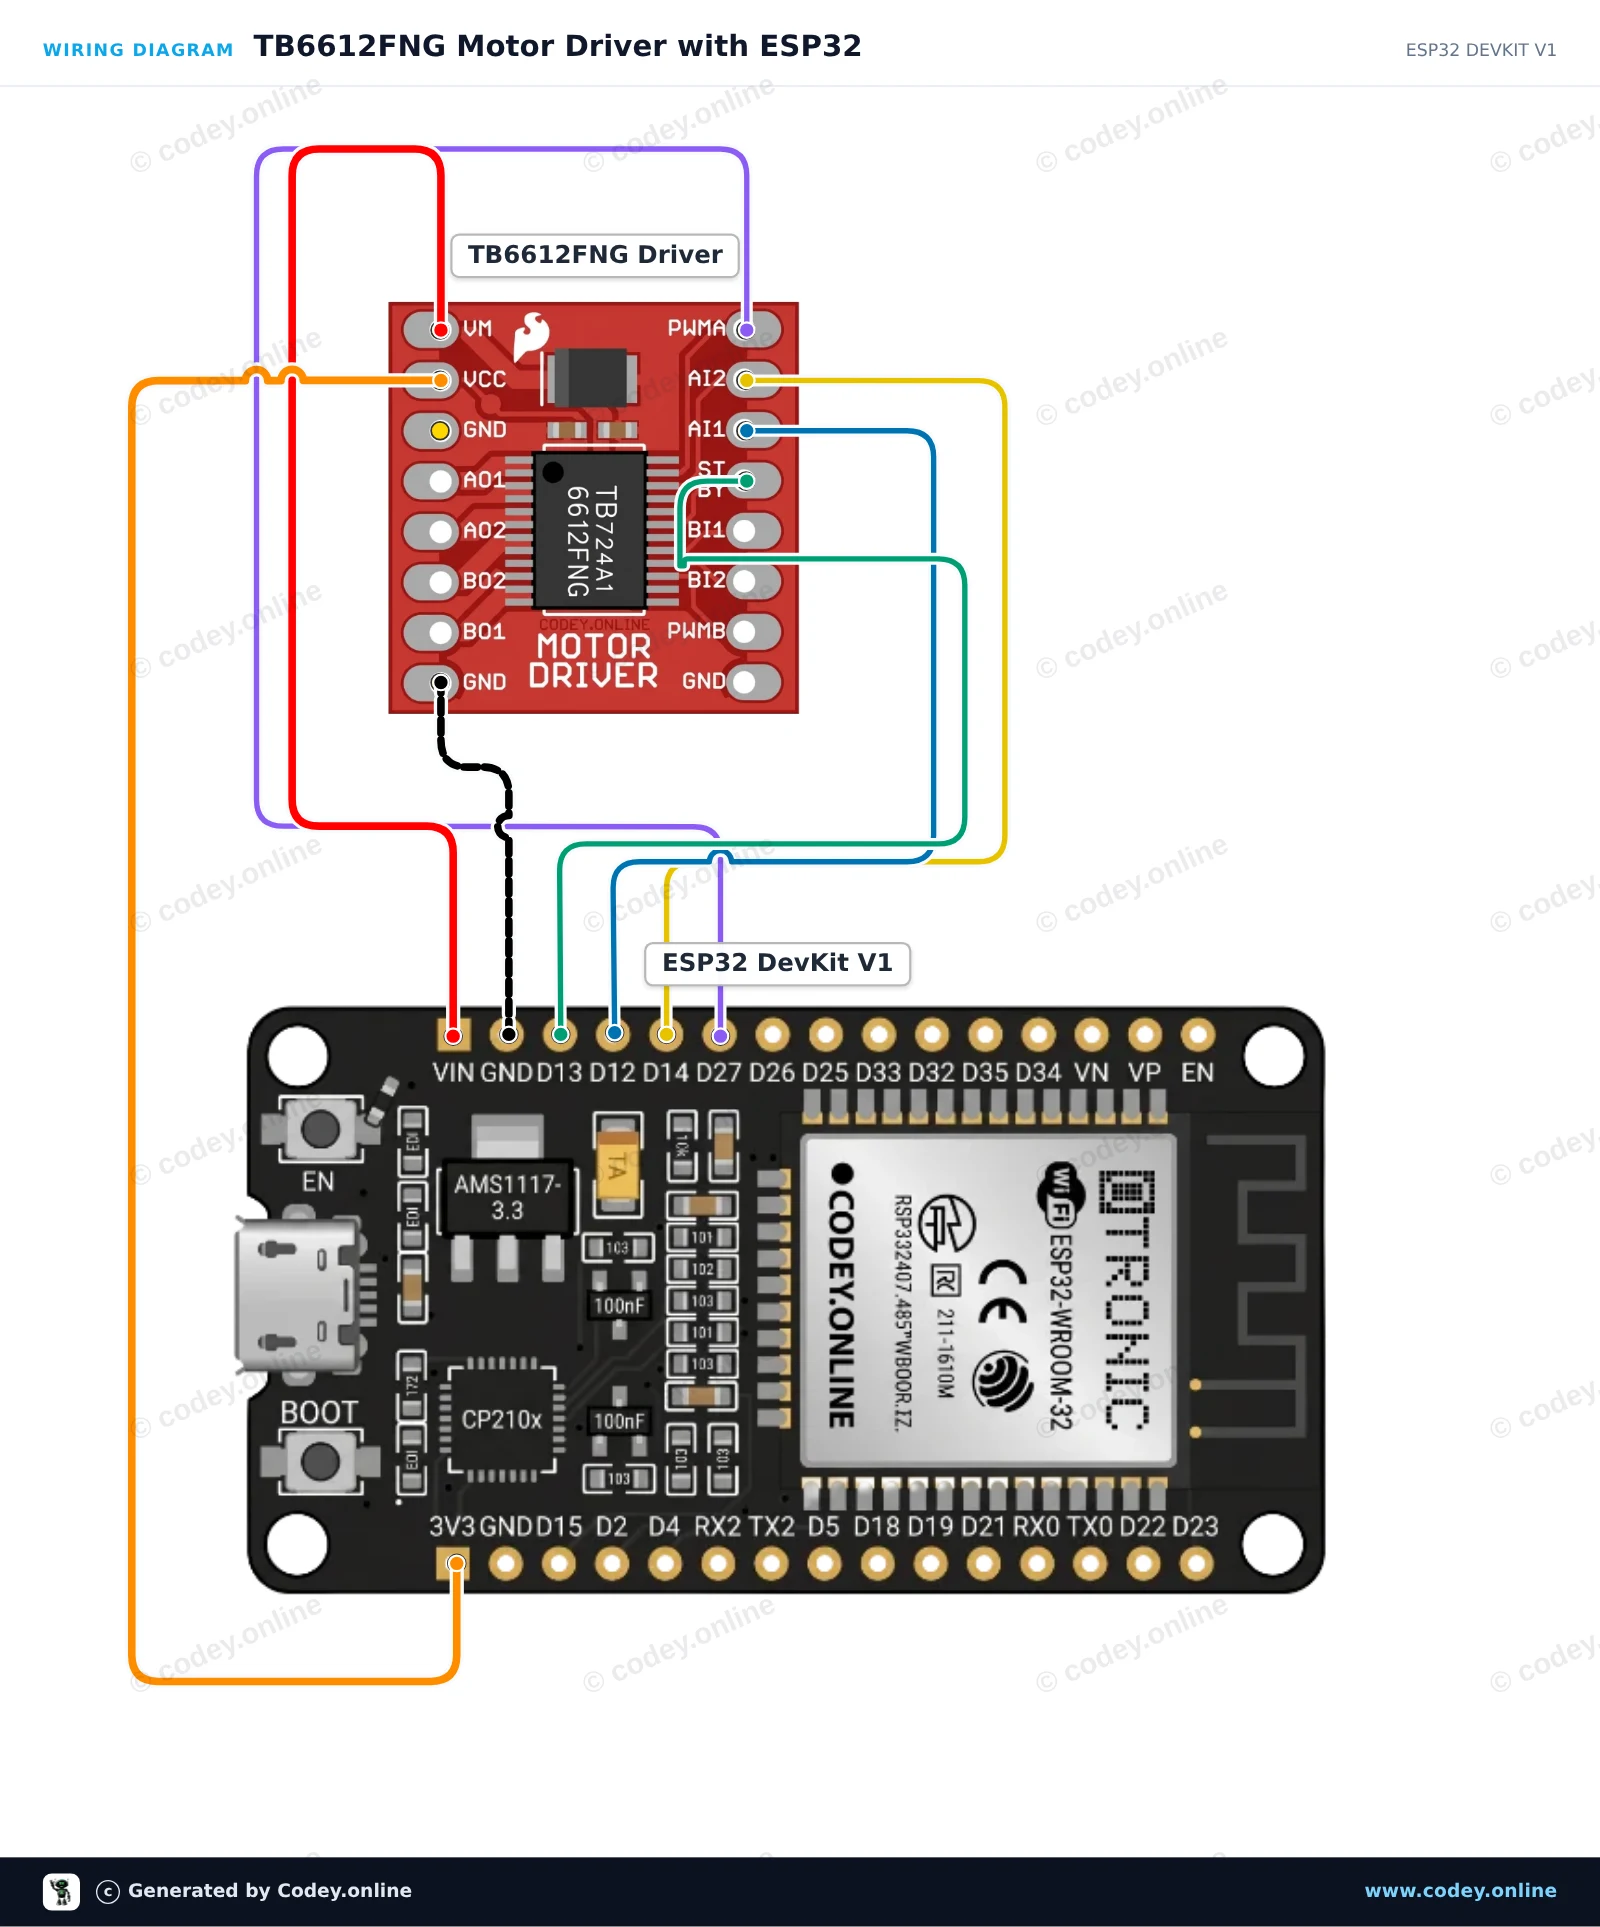
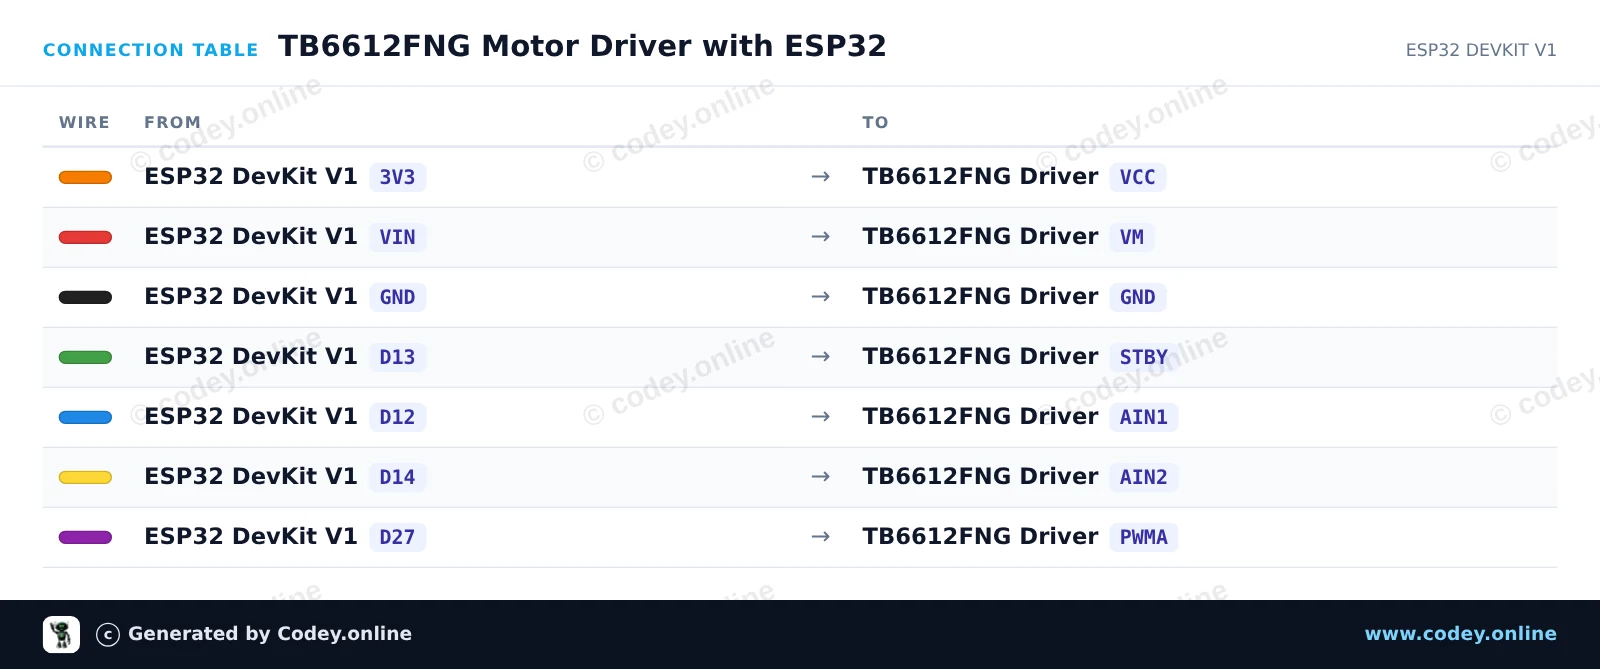
Ce projet montre comment commander un moteur à courant continu à l’aide du driver de moteur double pont en H TB6612FNG et d’un ESP32. Le sketch active le driver via la broche STBY et fait défiler le canal A du moteur à travers la rotation avant, la décélération, la rotation inverse et le freinage. Ouvrez le Moniteur série à 115200 baud pour afficher l’état actuel du moteur et sa vitesse.

Schéma de câblage : Module de pilote de moteur TB6612FNG pour Arduino sur un ESP32 DevKit V1
Schéma de câblage · Cliquez pour agrandir
Tableau de câblage : Module de pilote de moteur TB6612FNG pour Arduino sur un ESP32 DevKit V1
Tableau de câblage · Cliquez pour agrandir
TB6612FNG_Motor_Driver_with_ESP32.ino · compilé et testé
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

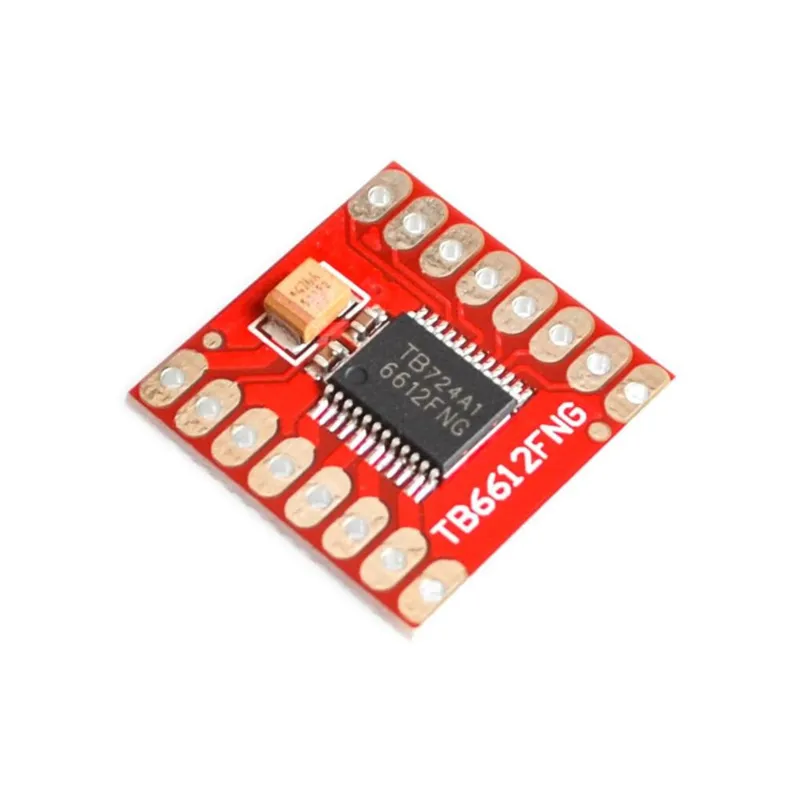
Module de pilote de moteur TB6612FNG pour Arduino

Caractéristiques:
1. Contrôle de veille pour économiser l’énergie.
2. Modes de commande moteur CW / CCW / freinage court / arrêt.
3. Circuit de protection thermique intégré et circuit de détection de sous-tension.

Description:
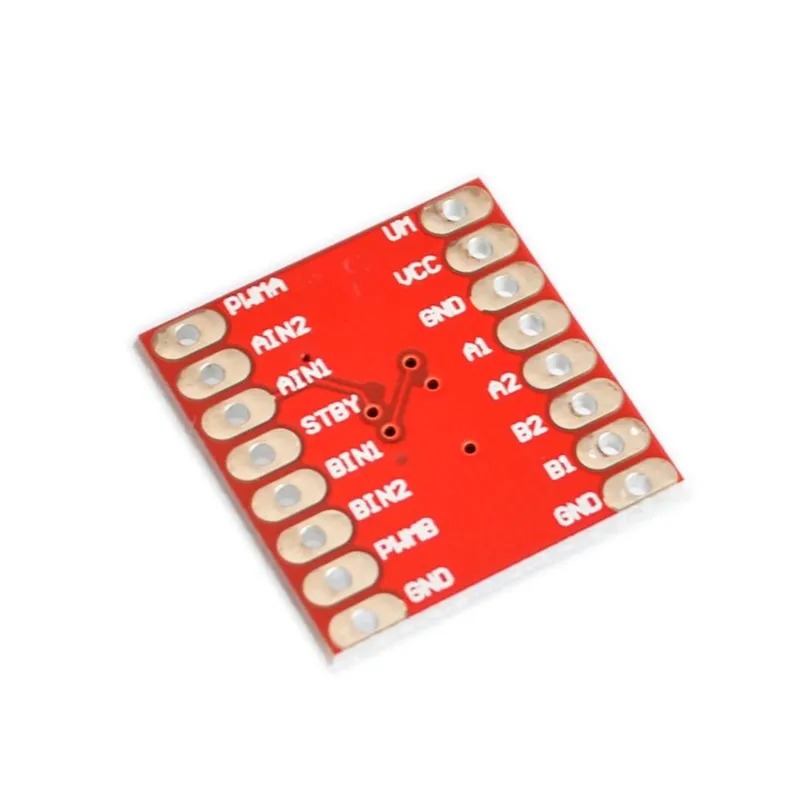
Le pilote de moteur TB6612FNG peut piloter jusqu’à deux moteurs CC avec un courant continu de 1,2 A (3,2 A en crête). Deux signaux d’entrée (IN1 et IN2) peuvent être utilisés pour commander le moteur dans l’un des quatre modes de fonctionnement : sens horaire, sens antihoraire, freinage court et arrêt. Les deux sorties moteur (A et B) peuvent être commandées séparément, la vitesse de chaque moteur étant réglée via un signal d’entrée PWM avec une fréquence allant jusqu’à 100 kHz. La broche STBY doit être tirée à l’état haut pour sortir le moteur du mode veille.

La tension d’alimentation logique (VCC) peut se situer dans la plage de 2,7 à 5,5 VCC, tandis que l’alimentation moteur (VM) est limitée à une tension maximale de 15 VCC. Le courant de sortie est nominalement jusqu’à 1,2 A par canal (ou jusqu’à 3,2 A pour une courte impulsion unique).

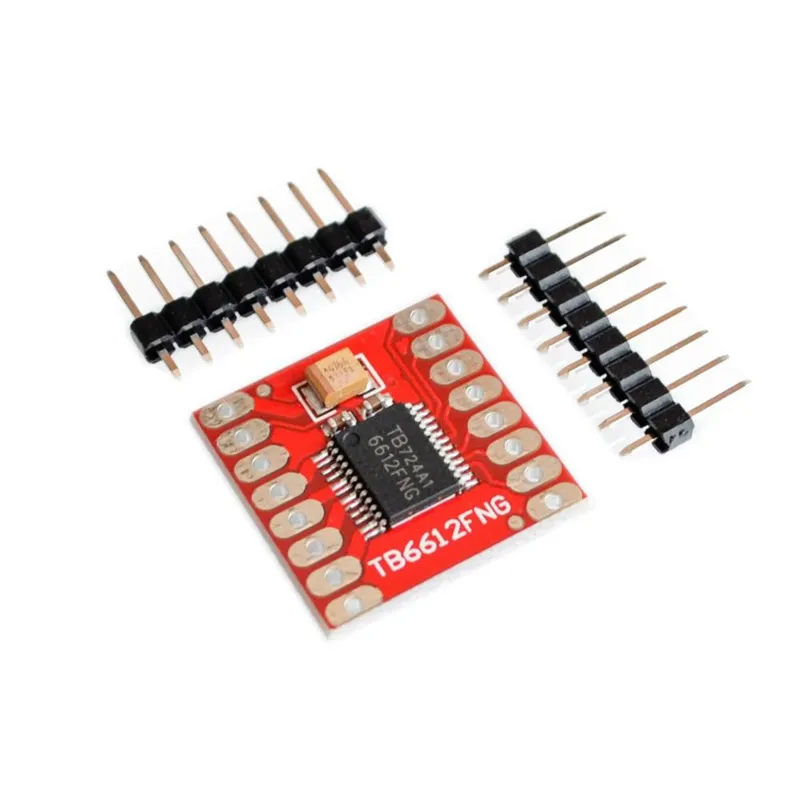
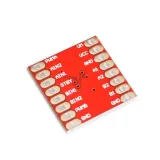
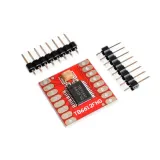
La carte est livrée avec tous les composants comme illustré, y compris les broches d’en-tête.

Spécifications:
Tension d’alimentation: VM = 15V max, VCC = 2,7-5,5V
Courant de sortie: Iout = 1,2 A (moyen) / 3,2 A (crête)

Dimensions
Longueur: 2cm
Largeur: 2cm
Hauteur: 0,3cm

  • Quatre modes
  • Contrôle de veille
  • Arrêt thermique
  • Détection de sous-tension

Pourquoi choisir ce produit ?

  • Deux moteurs – Contrôle jusqu'à deux moteurs CC.
  • Quatre modes de commande – Sens horaire, sens antihoraire, freinage bref et arrêt.
  • Régulation de vitesse PWM – Règle la vitesse du moteur via un signal d'entrée PWM.
  • Économie d'énergie – Le contrôle de veille aide à économiser l'énergie.
  • Protection intégrée – Avec arrêt thermique et détection de sous-tension.
Spécifications
Largeur2 cm
Longueur2 cm
Tension d'alimentationVM = 15V max, VCC = 2,7-5,5V
Fréquence100 kHz
Hauteur0,3 cm
Courant de sortieIout = 1,2 A / 3,2 A

Dans l'emballage

  • Carte pilote de moteur TB6612FNG
  • broches d'en-tête

Avis

Aucun avis pour le moment.

Rédiger un avis
Votre note

Livraison & retours

Livraison

  • Colis avec suivi€ 6,353 jours ouvrés
  • Colis avec suivi€ 8,053 jours ouvrés
  • Colis avec suivi€ 9,153 jours ouvrés
  • Colis avec suivi€ 10,153 jours ouvrés
Tout sur la livraison

Retours

Pas satisfait ? Tu as 30 jours après réception pour renvoyer le produit.

Tout sur les retours

Récemment consultés